Nội dung bài viết
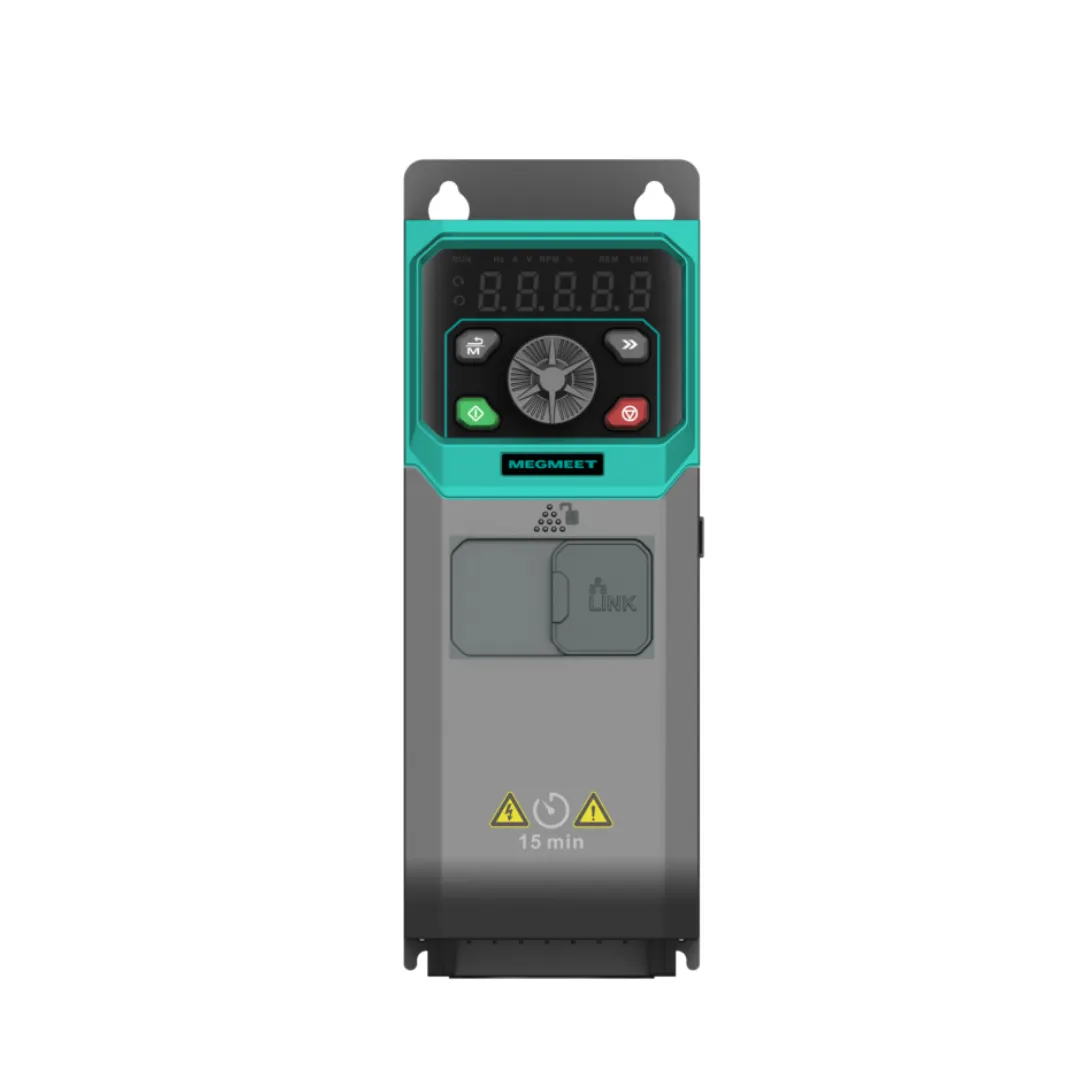
Bơm cấp nước cho tòa nhà, nhà xưởng hoặc hệ tưới thường cần giữ áp lực đường ống ổn định, dù lượng nước sử dụng thay đổi liên tục. Thay vì chạy bơm hết tốc độ và dùng rơ le áp suất đóng/ngắt, biến tần Megmeet MV820 có thể tự điều chỉnh tốc độ bơm theo áp suất thực tế nhờ bộ điều khiển PID tích hợp. Bài viết hướng dẫn đấu cảm biến áp suất và cài đặt PID theo sổ tay MV820 Series AC Drive User Manual của Megmeet, phiên bản V2.0 (08/2026).
Tham số có thể khác giữa các phiên bản phần mềm. Luôn đối chiếu với sổ tay đi kèm biến tần. Hệ thống bơm cần có van an toàn và bảo vệ phía cơ khí theo thiết kế; biến tần không thay thế các thiết bị này.
Nguyên lý
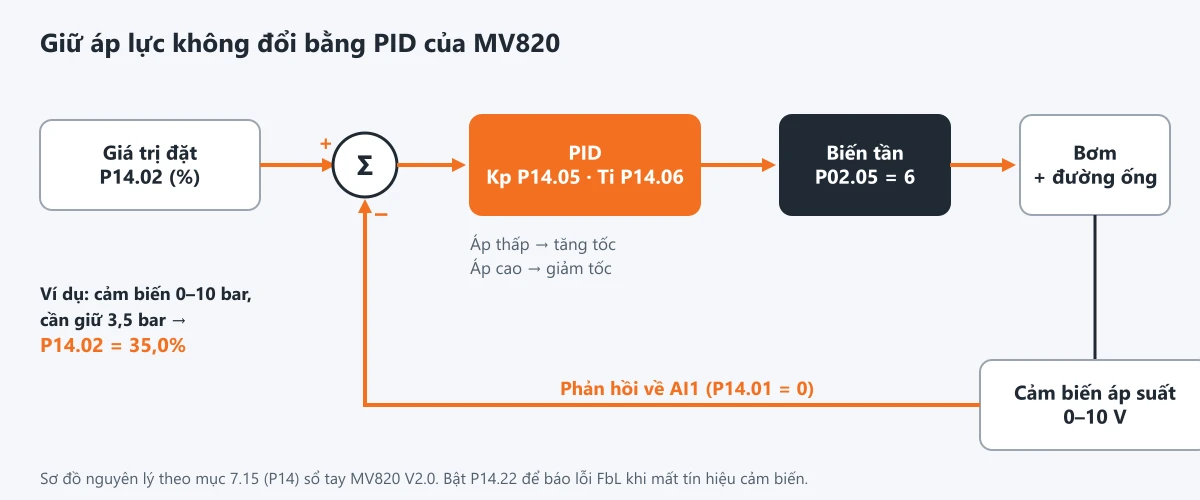
- Cảm biến áp suất trên đường ống gửi tín hiệu về biến tần (phản hồi).
- Biến tần so sánh phản hồi với giá trị đặt (áp suất mong muốn).
- Bộ PID tính ra tần số chạy:
- Áp suất thấp hơn giá trị đặt thì tăng tốc bơm.
- Áp suất cao hơn thì giảm tốc bơm.
Khi nhu cầu dùng nước giảm, bơm tự chạy chậm lại. Bơm và quạt ly tâm có công suất giảm mạnh khi giảm tốc độ, nên cách điều khiển này thường tiết kiệm điện hơn so với chạy hết tốc độ rồi tiết lưu bằng van.
Bước 1: Đấu cảm biến áp suất
Bài này dùng cảm biến áp suất ba dây, ngõ ra 0–10 V, cấp nguồn 24 VDC. Đấu vào máy 75 kW trở xuống theo sơ đồ cực trong sổ tay:
| Dây cảm biến | Cực biến tần |
|---|---|
| Nguồn + (24 VDC) | 2 hoặc 9 (+24 V) |
| Nguồn − / 0 V | 14 (GND) |
| Tín hiệu 0–10 V | 16 (AI1) |
Các điểm cần lưu ý:
- Mặc định cực 16 đã là ngõ vào áp AI1 (P09.01 = 0x1010).
- Nguồn +24 V của biến tần cấp tối đa 200 mA, tính chung với các ngõ ra số. Cảm biến áp suất thông thường tiêu thụ nhỏ hơn nhiều.
- Dùng cáp có vỏ chống nhiễu và đi tách khỏi cáp động lực.
- Có thể kiểm tra tín hiệu cảm biến tại P01.21 (điện áp AI1).
Với cảm biến 4–20 mA, AI1 và AI2 đều nhận được tín hiệu dòng 0–20 mA (chọn bằng P09.01 hoặc P09.02). Tuy nhiên, sổ tay không nêu cụ thể cách quy đổi điểm 4 mA trong nhóm P09. Nếu dùng loại cảm biến này, nên liên hệ VITCO để được hướng dẫn cài đặt đúng.
Bước 2: Cài đặt PID
Cài thông số động cơ và tự dò theo bài cài đặt nhanh MV820 trước. Sau đó đặt:
| Mã | Giá trị | Ý nghĩa |
|---|---|---|
| P02.05 | 6 | Tần số lấy từ bộ điều khiển PID |
| P02.02 | 0 hoặc 1 | Lệnh chạy/dừng từ bàn phím (0) hoặc công tắc ngoài (1) |
| P14.00 | 0 (mặc định) | Giá trị đặt lấy từ P14.02 |
| P14.01 | 0 (mặc định) | Phản hồi lấy từ AI1 |
| P14.02 | theo tính toán dưới đây | Giá trị đặt, tính bằng % |
| P14.04 | 0 (mặc định) | Tác động thuận: giá trị đặt tăng thì tốc độ tăng. Đúng cho bơm cấp nước |
| P02.12 | ví dụ 20–25 Hz | Tần số thấp nhất, tránh bơm chạy quá chậm mà không đẩy được nước |
Cách tính P14.02. Với mặc định P09.25 – P09.28, AI1 từ 0 V đến 10 V tương ứng 0% đến 100%. Giá trị đặt tính theo cùng thang đó:
P14.02 = áp suất mong muốn ÷ thang đo của cảm biến × 100%
Ví dụ: cảm biến 0–10 bar, muốn giữ 3,5 bar thì P14.02 = 35,0%.
Bước 3: Chỉnh thông số PID
Mặc định Kp1 = 20,0 (P14.05), Ti1 = 2,00 s (P14.06), Td1 = 0 (P14.07, không dùng vi phân). Theo mô tả trong sổ tay:
- Kp lớn hơn thì phản ứng nhanh hơn, nhưng quá lớn dễ gây dao động.
- Ti nhỏ hơn thì khử sai lệch nhanh hơn, nhưng quá nhỏ dễ vọt lố và dao động.
- Td giúp phản ứng nhanh với thay đổi đột ngột nhưng dễ bị nhiễu. Chỉ dùng khi thật cần.
Cách chỉnh thực tế: bắt đầu với giá trị mặc định, rồi mở và đóng van để thay đổi lưu lượng, quan sát áp suất.
- Áp suất dao động lên xuống liên tục: giảm Kp hoặc tăng Ti.
- Áp suất phục hồi quá chậm: tăng Kp hoặc giảm Ti.
- Mỗi lần chỉ đổi một thông số.
Một số tham số hữu ích khác:
| Mã | Chức năng |
|---|---|
| P14.10 | Vùng chết: khi sai lệch nhỏ hơn ngưỡng này, PID giữ nguyên đầu ra, tránh bơm thay đổi tốc độ liên tục |
| P14.20, P14.21 | Tần số chạy trước và thời gian giữ, giúp hệ vào ổn định nhanh hơn khi khởi động |
| P14.11 – P14.15 | Hai bộ thông số PID theo tần số thấp/cao |
| P14.03 | Thời gian tăng/giảm giá trị đặt, tránh thay đổi đột ngột |
Khi chạy, có thể theo dõi tại P01.29 (giá trị đặt PID), P01.30 (phản hồi), P01.31 (sai lệch) và P01.32 (đầu ra PID).
Bước 4: Bảo vệ mất tín hiệu cảm biến
Nếu dây cảm biến bị đứt, phản hồi về 0. PID sẽ hiểu là áp suất thấp và đẩy bơm lên tốc độ cao nhất. Vì vậy nên bật bảo vệ mất phản hồi:
- P14.22: ngưỡng phát hiện mất phản hồi (mặc định 0%, tức tắt). Ví dụ đặt 5%.
- P14.23: thời gian xác nhận (mặc định 1,0 s).
Khi phản hồi thấp hơn ngưỡng quá thời gian đặt, biến tần báo lỗi FbL (mất phản hồi PID).
Nhóm P28: chức năng cấp nước chuyên dụng
Ngoài PID tổng quát (nhóm P14), MV820 còn có nhóm P28 dành riêng cho cấp nước áp lực không đổi. Nhóm này dùng đơn vị áp suất (MPa) và có sẵn các chức năng bảo vệ cho bơm:
| Mã | Chức năng | Mặc định |
|---|---|---|
| P28.00 | Bật chức năng cấp nước áp lực không đổi | 1 (bật) |
| P28.01, P28.02 | Điện áp AI nhỏ nhất/lớn nhất của cảm biến | 0 V / 10 V |
| P28.03 | Thang đo lớn nhất của cảm biến | 1,600 MPa |
| P28.04 | Áp suất đặt | 0,500 MPa |
| P28.05 | Cảm biến đấu vào AI1 (1) hay AI2 (2) | 1 |
| P28.06 | Chế độ ngủ: 0 tắt, 1 theo áp suất, 2 theo tần số | 1 |
| P28.07, P28.08 | Áp suất vào ngủ / áp suất thức dậy | 95% / 90% |
| P28.11 | Thời gian xác nhận vào ngủ | 20,0 s |
| P28.23 | Hiển thị áp suất phản hồi thực tế (MPa) | chỉ đọc |
Các lỗi riêng của nhóm P28, theo bảng lỗi trong sổ tay:
| Mã | Ý nghĩa | Tham số liên quan |
|---|---|---|
| PLoSS | Mất tín hiệu cảm biến: tín hiệu thấp hơn P28.15 (mặc định 0,05 V) trong thời gian P28.16 (mặc định 30 s) | P28.15, P28.16 |
| PoH | Áp suất quá cao, vượt ngưỡng P28.17 (mặc định 150%) | P28.17, P02.12, thông số PID |
| PPL | Thiếu nước: áp suất thấp hơn P28.18 trong thời gian P28.20, và dòng điện thấp hơn P28.19 (bơm chạy khô) | P28.18 – P28.21 |
| PPb | Vỡ ống: áp suất thấp hơn P28.18 trong thời gian P28.20, nhưng dòng điện cao hơn P28.19 | P28.18 – P28.20 |
Lỗi thiếu nước PPL được tự xóa sau khoảng thời gian P28.21 (mặc định 60 phút). Nhóm P28 còn có tham số thêm/bớt bơm phụ (P28.34 – P28.37) cho hệ nhiều bơm.
Lưu ý: sổ tay V2.0 liệt kê đầy đủ các tham số nhóm P28 nhưng chưa có trình tự cài đặt chi tiết, cũng như cách nhóm này phối hợp với P02.05 và nhóm P14. Khi dùng các chức năng chuyên dụng như chế độ ngủ, chống chạy khô, phát hiện vỡ ống, nên chạy thử và kiểm tra từng chức năng trên hệ thống thực tế. Kỹ sư VITCO có thể hỗ trợ cài đặt.
Tóm tắt trình tự
- Cài thông số động cơ, tự dò (bài cài đặt nhanh).
- Đấu cảm biến 0–10 V: +24 V, GND, AI1. Kiểm tra P01.21.
- P02.05 = 6, P14.01 = 0, P14.02 = áp suất đặt ÷ thang cảm biến × 100%.
- Đặt P02.12 (tần số thấp nhất) phù hợp với bơm.
- Chạy thử, chỉnh Kp (P14.05) và Ti (P14.06) đến khi áp suất ổn định.
- Bật bảo vệ mất phản hồi P14.22.
- Nếu cần chế độ ngủ và bảo vệ bơm, cài thêm nhóm P28 và kiểm tra trên hệ thống thực tế.
Model thông dụng cho bơm, quạt, băng tải nhỏ, nguồn ba pha 380–480 V: MV820G1-4T2.2B 2,2 kW (khoảng 3 HP, dòng ra 5,6 A) và MV820G1-4T3.7B 3,7 kW (khoảng 5 HP, dòng ra 9,4 A), theo bảng 1-1 sổ tay MV820 V2.0.
Xem các model biến tần Megmeet MV820 tại VITCO và sổ tay đầy đủ trong thư viện catalogue.
Bài viết hướng dẫn nguyên lý và các bước cài đặt cơ bản. Hệ thống bơm thực tế cần tính toán cột áp, lưu lượng, bình tích áp và bảo vệ cơ khí theo thiết kế. Kỹ sư VITCO có thể hỗ trợ chọn biến tần và cài đặt qua trang liên hệ.
Nguồn tham khảo
- Megmeet, MV820 Series AC Drive User Manual, V2.0 (08/2026):
- Mục 4.2: cực điều khiển AI1 và +24 V.
- Mục 5.2.4: chế độ chạy vòng kín.
- Mục 7.3 (P02.05) và 7.15 (nhóm P14): PID.
- Mục 7.24: nhóm P28, cấp nước áp lực không đổi.
- Chương 8: các lỗi FbL, PLoSS, PoH, PPL, PPb.